第 1 篇·P10–P12·v3.0
谁来照顾孩子?人工社会中的自动规则、信息边界与照护
关闭引擎自动的家庭分食后,每个世界的儿童饿死数增加 1.425;居民自己的照护只弥补了一部分。
SHING CIVITAS 研究系列 · 第 1 篇 · 研究 P10、P11、P12(及 P12 照护与休息反事实研究)· 3.0 版,文献与模型信息修订,2026-11-12 · 状态:2026-11-12 于 SHING CIVITAS 官网发布;未经外部同行评审
如果对 tick、世界、随机种子、实验臂、控制器或分叉等术语不熟悉,请先阅读导论。
1. 标题与摘要
摘要
在模拟村庄里,孩子常常因为引擎自动在家庭成员之间转移食物而存活;这样的存活很难说明居民是否决定去照护。
在三项预注册(内部冻结)实验中,每项为 40 个配对种子 × 8 种条件(每项研究 320 个模拟世界;480 个 tick,初始 12 名居民),我们(P10)关闭自动家户分食及其他自动规则,(P11)检验注意提示与对未尝试行动的中性价值能否帮助居民接手,(P12)把照护决策限制在居民合法可见的信息之内。另有一项配对分叉研究,在某一次机会上强制一名成人去照护或去休息,并对孩子追踪 48 个 tick(38 个合格种子)。推断单位是世界(种子);使用配对精确符号检验、基于种子配对的自助法 95% 区间和 Holm 校正。
移除自动分食使每个世界儿童饿死数增加 1.425(95% CI 1.050 到 1.800;Holm p = 5.2×10⁻⁷),并使居民自主选择的照护转移每个世界增加 6.125(2.900 到 10.050),但额外的照护没有取代被移除的保护。移除或把自动惩罚强度提高到三倍,都没有检测到偷窃的变化(均不支持)。照护提示与对未尝试行动的中性价值相结合,使每个世界执行的照护转移增加 15.325,儿童饿死数减少 0.475(P11 的四项主要检验全部得到支持)。在合法信息合同下,同样的组合使每个世界的正向照护转移增加 56.4,儿童饿死数减少 0.600(P12 的四项主要检验全部得到支持),但与更早的信息合同直接比较时,儿童饿死数没有明显变化(每世界 −0.075,95% CI −0.400 到 0.250;次要、未校正)。在分叉实验中,被强制照护的 38 个分支里有 28 个、被强制休息的 38 个分支里有 17 个,所选孩子在 48 个 tick 时仍然存活(差值 +0.2895,描述性 95% CI 0.1316 到 0.4474)。
在这个模型中,保护性的世界规则不等于自主照护;居民只能部分接手,而他们可以使用哪些信息很重要。这些发现关乎一个软件模型,不描述人类家庭。
关键词人工社会基于智能体的模型儿童存活照护家户食物分享信息边界配对种子实验
2. 研究背景
对被扶养者的照护是每个真实社会的核心,关于合作和亲属互助的基于智能体的模型也常常预设它 [1]。进化理论为帮助亲属为何能够持续提供了一种逻辑:包容适合度的推理认为,当对亲属的收益(按亲缘度加权)超过帮助者的成本时,帮助会受到青睐 [2]。无论它在现实中的价值如何,这种推理都不能用来在模拟中推断照护,因为模拟本身已经包含一条替居民把食物转给亲属的规则。
P10 之前,SHING CIVITAS 就是这种情形。在每个 tick,引擎都在同处一地的家庭成员之间重新分配食物,旧控制器也对照护有一个固定的高价值。二者都使孩子存活,但都不能说明居民注意到了需要、放弃了某些东西并选择了帮助。上一项实验 P9 曾表明,学习型控制器 mind9 在模型中不再产生社会行为,并把这归因于“世界没有后果”。P10 列出了相互竞争的解释:mind9 认知的局限(它只从自己身体的即时变化中学习)、自动规则的冗余,以及旧控制器的社会行为从来就不是涌现的可能性。
因此,这三项研究是分阶段的审计。P10 移除自动规则,观察居民自己决定了什么。P11 追问,从有孩子需要到食物送达之间,决策链在哪个阶段断裂。P12 追问,当照护路径只允许使用合法可观察的信息时,这些发现是否仍然成立。第四项小型研究则强制固定一个决定,观察其后果。
3. 研究问题与假设
问题。(Q1)如果引擎不再自动把食物转给孩子,居民自己的决定能补上吗?(Q2)从需要到食物送达的链条上,mind9 的照护在哪里断裂?简单的改动能修复吗?(Q3)这些答案能否经受住信息边界的考验?(Q4)对一个特定的孩子在一个特定的时刻,一次照护行为会改变结局吗?
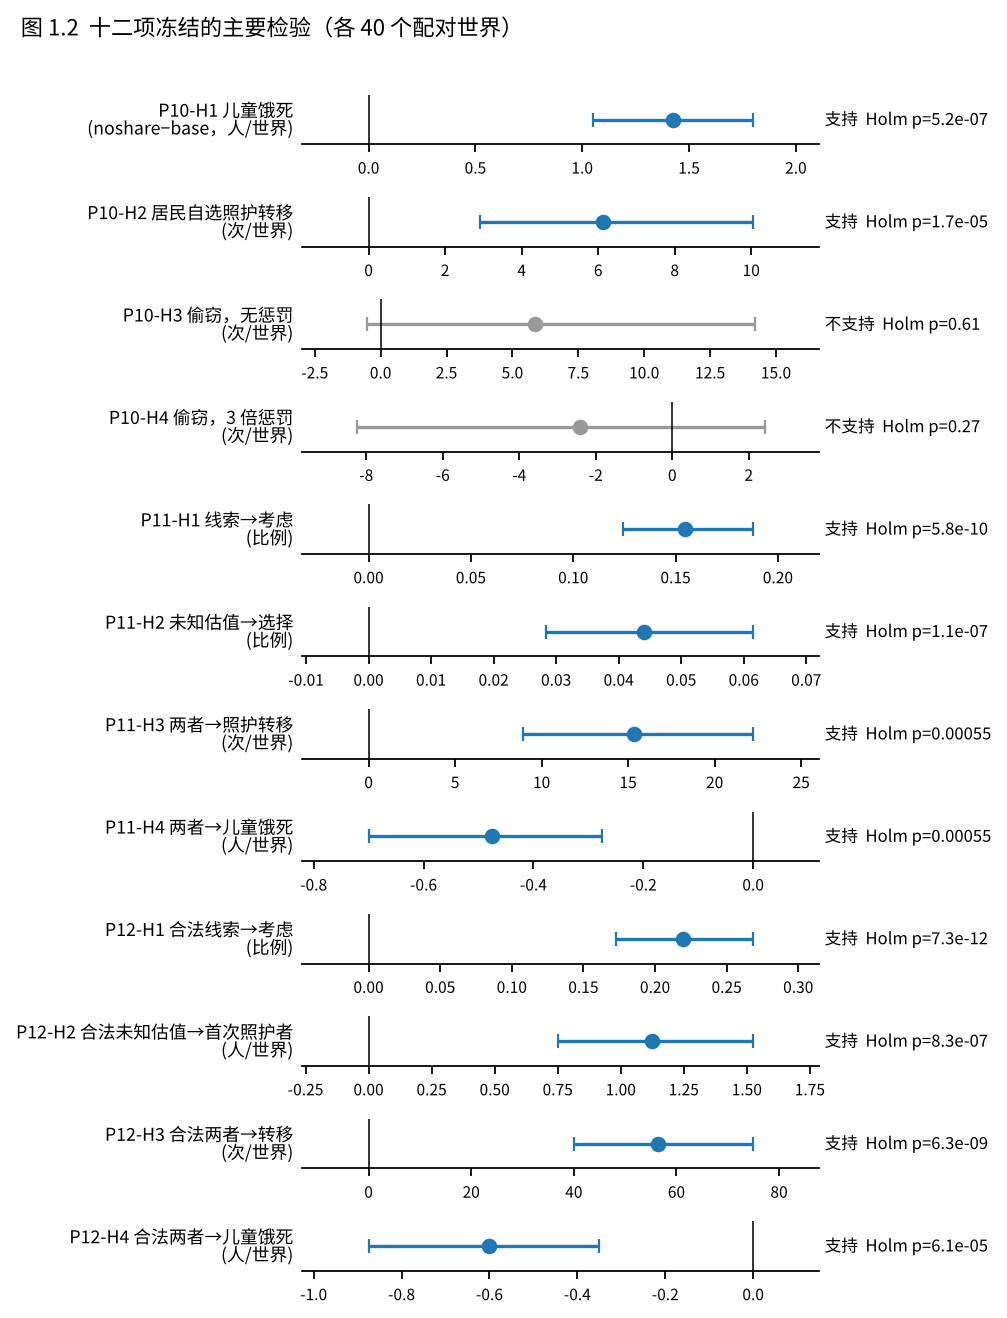
每项研究冻结了四个主要假设(mind9 控制器;每项研究内对四个假设做 Holm 校正;“得到支持”要求 Holm p < 0.05 并且 95% 区间完全位于预测方向一侧)。
| 编号 | 假设(预测方向) | 对比与结局 |
|---|---|---|
| P10-H1 | 儿童存活依赖自动规则(↑) | unified_noshare − unified_base;每世界儿童饿死数 |
| P10-H2 | mind9 在需要时能自己发现照护(↑) | 同一对比;每世界照护转移数 |
| P10-H3 | 亲身经历的惩罚抑制偷窃(取消惩罚后偷窃↑) | unified_nopunish − unified_base;每世界偷窃次数 |
| P10-H4 | 更强的惩罚进一步抑制偷窃(↓) | unified_strong − unified_base;每世界偷窃次数 |
| P11-H1 | 提示提高照护被考虑的频率(↑) | cue − base;被考虑的照护候选所占比例(T2|T3) |
| P11-H2 | 对未尝试行动的中性价值提高照护被选择的频率(↑) | unknown − base;选择率(T5|T3) |
| P11-H3 | 两者合用提高执行的照护(↑) | both − base;每世界照护转移数 |
| P11-H4 | 两者合用降低儿童饿死(↓) | both − base;每世界儿童饿死数 |
| P12-H1 | 在合法合同下,提示提高考虑率(↑) | legal_cue − legal_base;考虑率 |
| P12-H2 | 在合法合同下,中性价值增加首次有效照护者(↑) | legal_unknown − legal_base;首次尝试正数量照护的独立居民数 |
| P12-H3 | 在合法合同下,两者合用提高实际照护(↑) | legal_both − legal_base;每世界正向转移数 |
| P12-H4 | 在合法合同下,两者合用降低儿童饿死(↓) | legal_both − legal_base;每世界儿童饿死数 |
照护与休息分叉没有确认性假设族;其区间是描述性的、未校正的。
4. 研究设计
世界。 每个世界使用默认研究配置:初始 12 名居民、劳动耗能 1、携带上限 20、交易发现开启、480 个 tick(四个模型年)。在 P11 和 P12 中,自动家庭食物分享规则被关闭;显式照护仍作为居民行动保留。
P10(2 × 4 = 8 个实验臂)。 控制器 {old(旧的固定效用表), unified(mind9)} × 规则 {base;noshare = 关闭自动家户转移;nopunish = 关闭自动同伴惩罚;strong = 惩罚强度 ×3}。种子:开发 9401–9402(已看过,排除)、试运行 1101–1110、确认 1201–1240。
P11(8 个实验臂)。 base;cue(视野中可见的虚弱被扶养者在居民注意力中提升照护);unknown(未尝试行动取期望水平价值而不是零);both(cue + unknown);old_noshare;bonus(对照护的正向对照效用奖励);base_share 与 both_share(自动分食重新开启)。确认种子 1501–1540。
P12(2 × 2 × 2 = 8 个实验臂)。 信息合同 {inherited, legal} × cue {关, 开} × unknown 价值 {零, 期望水平}。在合法合同下,成人的照护候选只使用视野内家庭儿童的可见能量,并按可见能量、距离和 ID 排序;生成选项时不读取孩子隐藏的食物与木材库存。然而,成人走到孩子身边时,执行器仍会查阅真实库存来限制转移数量(局限性见下文)。种子:开发 9601–9604、试运行 1651–1652、确认 1701–1740。
P12 照护与休息分叉。 反事实种子 1801–1840。从每个快照出发,在下一次预定的照护机会上,强制一名成人要么去照护、要么去休息;随后两个分支都恢复控制器运行,并追踪 48 个 tick。种子 1805 和 1821 没有合格机会,被排除而不是替换(38 个合格)。
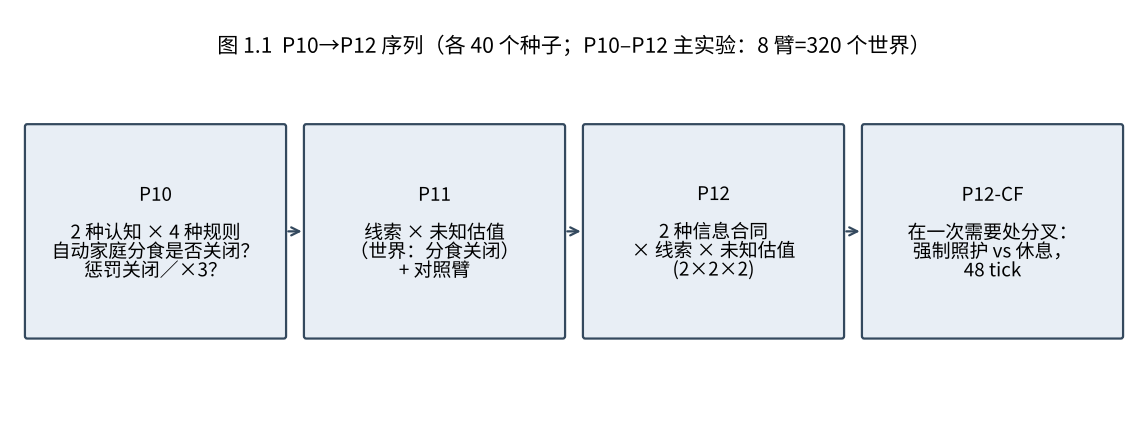
为何这样设计。 让每个实验臂都从同一个种子运行,差异就可以归因于实验臂。移除自动规则是一种消融:它显示这条规则提供了多少结果。旧控制器是对照:如果移除规则后它的照护增加,说明这种照护是预先编好的。
5. 变量与操作化
| 变量 | 角色 | 操作化定义 | 单位 |
|---|---|---|---|
| 控制器 | 自变量(P10) | old(旧效用)对 unified(mind9) | 分类 |
| 自动家户分食 | 自变量(P10);P11/P12 固定为关 | 引擎每个 tick 在同处的家庭成员之间转移食物 | 开/关 |
| 自动惩罚;惩罚强度 | 自变量(P10) | 对窃贼的同伴惩罚;冲击 ×1 或 ×3 | 开/关;倍数 |
| 照护提示 | 自变量(P11、P12) | 被扶养者的可见虚弱提高照护候选的优先级 | 开/关 |
| 未知价值规则 | 自变量(P11、P12) | 赋给从未尝试行动的价值:零或期望水平 | 分类 |
| 信息合同 | 自变量(P12) | inherited(候选生成可读取孩子的隐藏库存)对 legal(仅可见能量) | 分类 |
| 强制行动 | 自变量(分叉) | 一次机会上的照护对休息 | 分类 |
| 儿童饿死 | 因变量 | 死于饥饿的儿童(不含年龄/疾病风险) | 每个 480 tick 世界的死亡数 |
| 照护转移(P10、P11);正向转移(P12) | 因变量 | 居民自主选择的对被扶养者的食物转移(P12:数量 > 0) | 每世界转移次数 |
| 考虑率(T2|T3)、选择率(T5|T3) | 因变量 | 照护候选被控制器考虑或选择的比例 | 比例 |
| 首次有效照护者 | 因变量(P12-H2) | 首次正数量照护尝试发生的独立居民 | 每世界居民数 |
| 偷窃 | 因变量(P10) | 偷窃事件 | 每世界事件数 |
| 48 tick 时存活;存活 tick;转移量;疲劳 | 因变量(分叉) | 参照孩子 48 tick 时是否存活;48 tick 内存活的 tick 数;实际转移的食物;成人疲劳差值 | 二元;tick;食物单位;疲劳单位 |
| 固定控制 | 控制 | 12 名居民、480 个 tick、劳动成本 1、携带上限 20、各实验臂同一种子 | — |
6. 样本与实验单位
推断单位是世界(种子);配对差值在每个种子内计算。P10、P11 和 P12 各包含 40 个确认种子 × 8 个实验臂 = 320 个世界。一个世界内的居民、决策和 tick 彼此相关,从不当作独立观察计数。在分叉研究中,单位是合格种子(n = 38)。事后没有移除任何种子。开发种子和试运行种子在设计阶段被看过,被排除在推断之外;P10 的试运行(80 个世界)没有发现技术缺陷,也没有改变任何内容。表 1.3–1.4 中汇总的决策阶段计数是描述性的。
7. 方法与统计分析
对每个主要和次要对比,计算处理臂与其对照臂在每个种子上的差值。我们报告平均配对差值、95% 百分位自助法区间(对种子重抽样 10,000 次,固定随机数生成器)、差值为正、为零或为负的种子数,以及对非零差值(零差值舍去)的精确双侧符号检验。每项研究内的四个主要 p 值经 Holm 校正。只有当 Holm 校正后的 p < 0.05 且区间完全位于预测的一侧时,假设才得到支持。次要对比是预先指定但未校正的,按估计而不是发现来解读。分叉研究的区间使用较小的自助法(冻结文件中部分分叉量为 5,000 次重抽样;报告的是冻结区间),并且是描述性的。
如何阅读区间和符号检验。 区间是在重抽样下与所观察的 40 个世界相容的平均配对差值范围;若它不含零,则平均差值可与零区分。符号检验只问正负种子的划分是否远离均衡。当 31 个种子为正、2 个为负、7 个为零时,这种划分比公平硬币所能给出的要悬殊得多。当少数世界主导均值时(如 P10-H3),均值可能很大而符号检验却很弱。
8. 结果
8.1 P10:移除自动分食与惩罚
表 1.1 P10 主要检验(mind9;每项 n = 40 个配对世界;双侧精确符号检验;四项 Holm 校正)。
| 编号 | 对比 | 结局(单位) | 平均差值 | 95% CI | 种子 +/0/− | Holm p | 是否支持 |
|---|---|---|---|---|---|---|---|
| H1 | noshare − base | 儿童饿死(每世界死亡数) | +1.425 | [1.050, 1.800] | 31/7/2 | 5.23×10⁻⁷ | 是 |
| H2 | noshare − base | 照护转移(每世界) | +6.125 | [2.900, 10.050] | 22/17/1 | 1.72×10⁻⁵ | 是 |
| H3 | nopunish − base | 偷窃(每世界) | +5.875 | [−0.525, 14.200] | 19/6/15 | 0.608 | 否 |
| H4 | strong − base | 偷窃(每世界) | −2.425 | [−8.250, 2.425] | 10/11/19 | 0.272 | 否 |
解读 H1。 我们比较了引擎不再在家庭内分享食物的世界,与完全相同、但引擎仍分食的世界。结局是 480 个 tick 内死于饥饿的儿童数。没有这条规则时,平均每个世界多饿死 1.425 个孩子;区间不含零;在 40 对种子中有 31 对饿死数上升。这支持了该假设:在这个模型中,mind9 控制下的儿童存活在很大程度上依赖自动规则。解读 H2。 同样的移除使居民自主选择的照护每个世界增加 6.125 次转移(22 个种子上升,1 个下降)。居民确实开始更多地照护;但增加的幅度不足以抵消损失(H1)。解读 H3–H4。 移除或把惩罚提高到三倍,没有产生可检测到的偷窃变化;平均差值分别为正和负,但区间包含零,世界层面的符号也分散。这不是说明制裁在一般意义上无效的证据;它表示这一设计无法检测到效应。
与旧控制器的对比(次要、未校正)。 在旧表下,移除自动分食使儿童饿死数每个世界变化 0.000(95% CI −0.175 到 0.175),而照护转移每个世界增加 41.925。起补偿作用的照护是作为固定效用写进表里的,所以这里令人宽慰的结果反映的是设计者的先验,而不是发现的行为。这正是 P10 提供信息的核心原因:它把“结果存在”与“居民决定存在”分开。
8.2 P11:照护链在哪里断裂?
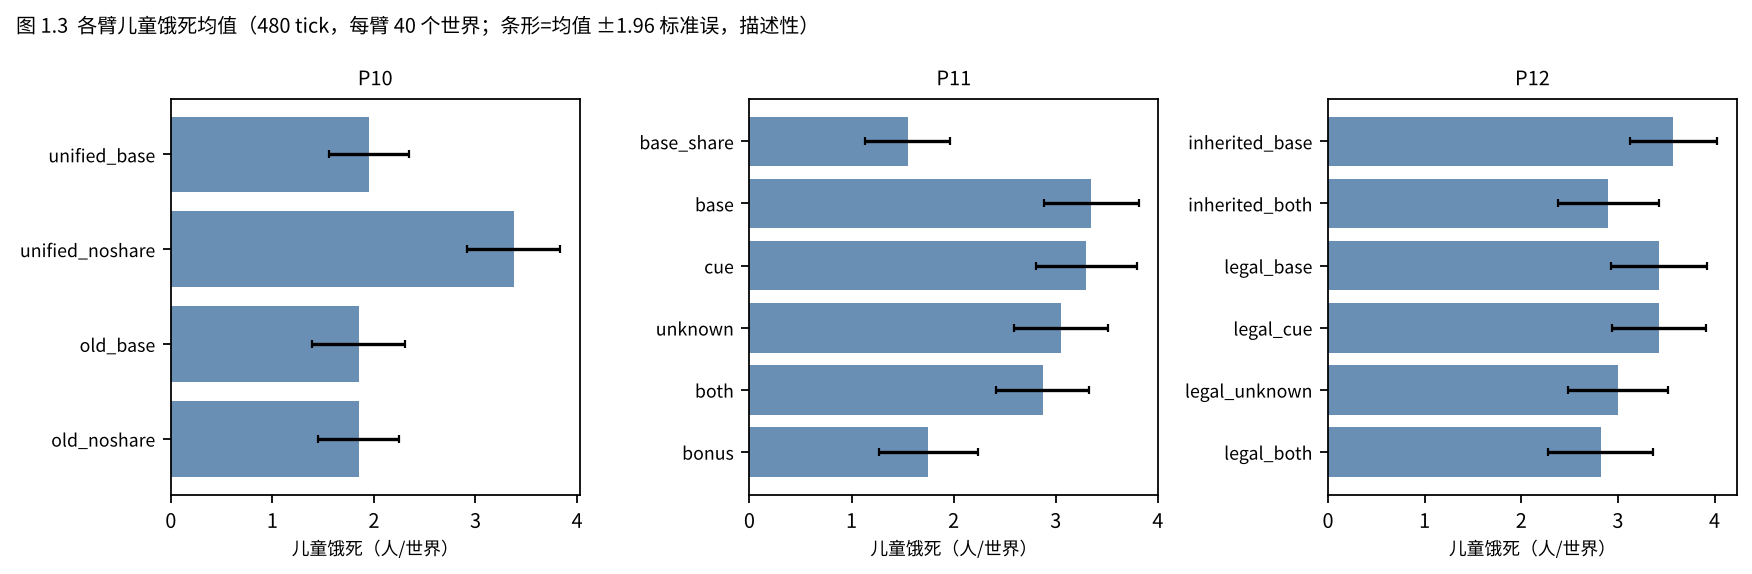
对每次照护机会,我们跟踪一个阶段链:客观机会(T0)、目标在视野内(T1)、照护作为候选被生成(T3)、被考虑(T2)、被估为正值(T4)、被选择(T5)、被执行(T6)。这些计数的分母不同,不是百分比可以连乘的漏斗。 示例见表 1.3。
表 1.2 P11 主要检验(mind9;n = 40 个配对世界;双侧精确符号检验;四项 Holm 校正)。
| 编号 | 对比 | 结局(单位) | 平均差值 | 95% CI | 种子 +/0/− | Holm p | 是否支持 |
|---|---|---|---|---|---|---|---|
| H1 | cue − base | 考虑率(比例) | +0.1544 | [0.1242, 0.1879] | 38/1/1 | 5.82×10⁻¹⁰ | 是 |
| H2 | unknown − base | 选择率(比例) | +0.0441 | [0.0283, 0.0615] | 36/1/3 | 1.08×10⁻⁷ | 是 |
| H3 | both − base | 照护转移(每世界) | +15.325 | [8.925, 22.225] | 27/7/6 | 5.49×10⁻⁴ | 是 |
| H4 | both − base | 儿童饿死(每世界死亡数) | −0.475 | [−0.700, −0.275] | 1/23/16 | 5.49×10⁻⁴ | 是 |
表 1.3 P11 在 40 个世界上汇总的阶段计数(描述性;分母不同;不是独立观察)。
| 实验臂 | T0 机会 | T1 在视野内 | T2 被考虑 | T4 估为正值 | T5 被选择 | T6 被执行 |
|---|---|---|---|---|---|---|
| base | 11,248 | 6,253 | 2,531 | 289 | 377 | 292 |
| cue | 11,664 | 6,478 | 4,315 | 401 | 483 | 385 |
| unknown | 12,024 | 6,680 | 3,344 | 950 | 977 | 710 |
| both | 13,472 | 7,597 | 4,866 | 1,219 | 1,184 | 905 |
解读。 在 base 实验臂中,11,248 个照护候选(跨世界汇总的计数)里只有 2,531 个被考虑;提示提高了考虑(比例尺度上 +0.154),中性价值提高了被考虑的候选被选中的频率(+0.044),两者合用使执行的照护每个世界增加 15.3 次转移,并使每个世界避免 0.475 例儿童饿死。正向对照(对照护的效用奖励)和重新开启自动分食的实验臂显示更强或更古老的保护能带来什么(图 1.3)。对饿死的效应小于自动规则的效应(P10),所以这些简单的改动只挽回了被移除保护的一部分。
被取代的解释。 最初的 P11 报告把这些阶段解释成漏斗,报告了“合法自主”照护的估计,并用重复照护率作因果解释。P12 与 P15 之后撤回了这些解释,因为(i)分母不同,(ii)继承的候选生成器读取了隐藏信息,(iii)重复率无法识别偏好或学习失败。只保留上面的数值对比。
8.3 P12:合法信息合同下的照护
表 1.4 P12 主要检验(合法合同;n = 40 个配对世界;双侧精确符号检验;四项 Holm 校正)。
| 编号 | 对比 | 结局(单位) | 平均差值 | 95% CI | 种子 +/0/− | Holm p | 是否支持 |
|---|---|---|---|---|---|---|---|
| H1 | legal_cue − legal_base | 考虑率(比例) | +0.2195 | [0.1730, 0.2685] | 40/0/0 | 7.28×10⁻¹² | 是 |
| H2 | legal_unknown − legal_base | 首次有效照护者(每世界居民数) | +1.125 | [0.750, 1.525] | 26/13/1 | 8.34×10⁻⁷ | 是 |
| H3 | legal_both − legal_base | 正向照护转移(每世界) | +56.400 | [40.000, 74.950] | 34/5/1 | 6.29×10⁻⁹ | 是 |
| H4 | legal_both − legal_base | 儿童饿死(每世界死亡数) | −0.600 | [−0.875, −0.350] | 0/25/15 | 6.10×10⁻⁵ | 是 |
次要对比,合同效应。 legal_both − inherited_both:儿童饿死每世界 −0.075(95% CI −0.400 到 0.250;未校正),正向转移每世界 +62.050(95% CI 42.500 到 83.375;未校正)。换言之:转到合法合同改变了照护被记录的频率,却没有确立额外的存活。后来的诊断发现,执行器用隐藏库存截断了转移数量;因此,记录在案的转移并不等于有效的帮助,而且合法合同只适用于照护路径。
8.4 照护与休息(反事实分叉)
表 1.5 照护与休息分叉(38 个合格种子;描述性,未校正的 95% 区间来自冻结分析)。
| 量 | 照护 | 休息 | 差值(照护 − 休息) | 95% CI |
|---|---|---|---|---|
| 参照孩子 48 tick 时存活(38 个中的数量) | 28 | 17 | +0.2895(比例) | [0.1316, 0.4474] |
| 48 tick 内存活 tick 数 | — | — | +8.184 个 tick | [4.026, 12.816] |
| 成人的疲劳 | — | — | +12.593 单位 | [12.082, 12.967] |
每次机会实际转移的食物平均为 3.086 单位(30 次为正、8 次为零)。被强制照护的分支在大多数配对中存活率更高,但图中也包含照护分支表现更差的情形(图 1.4)。
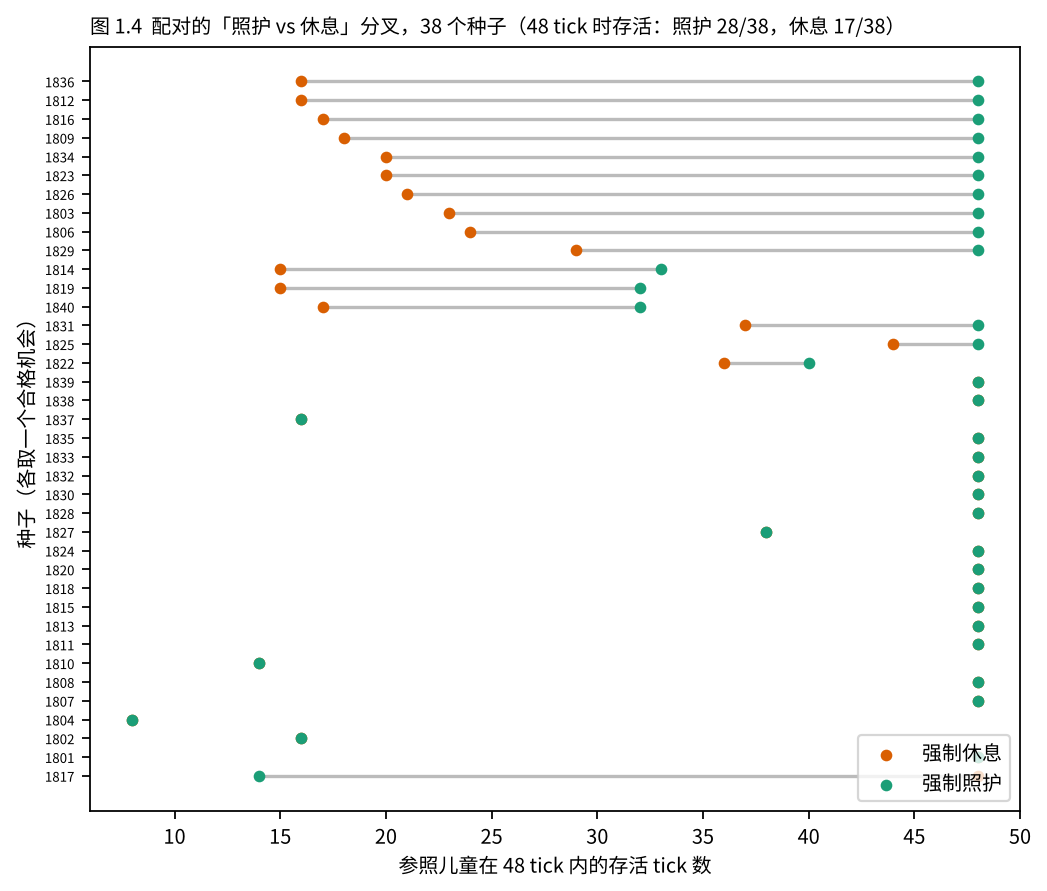
解读。 这一比较分离出强制执行某个特定的下一步行动的效应,包括成人和孩子此后的行为(总效应)。它没有分离食物单位的作用,行动是研究者强制的,且在 38 对中的 36 对里,成人已持有至少 12 单位食物,只有 3 对发生在冬季,所以样本偏向容易的情形。区间是描述性的。存活 tick 和疲劳的区间所用的自助法规模,与本版独立重新计算的区间不同;这里报告冻结值。
9. 讨论
数据说明了什么。 核心信息是一个归因结果。在学习型控制器下,默认世界中儿童的存活很大程度上依赖一条模型中没有人选择的规则。移除该规则时,居民确实有反应(更多的照护转移),但不足够。在旧控制器下,同样的移除并不影响存活,因为表里写着要照护。从观察上看两者相似,从机制上看则不同。
为什么提示和中性价值有帮助。 决策过程无法给它从未考虑的行动赋值,而 mind9 默认给未尝试的行动价值为零。把注意力引向被扶养者(提示)并把未尝试的行动视为可能值得做的(未知价值),分别提高了照护被考虑的频率和被选择的频率。在模型中,这是关于决策机制的陈述;不是同情心或道德学习的证据。
为什么信息边界重要。 继承代码中的候选生成使用了隐藏存储;把它限制在可见能量之内,会大幅改变照护计数,但与继承合同的比较并没有显示额外的存活。有两种解释仍然开放,这些数据无法区分:继承合同已经提供了足够的目标选择,或者执行器截断以及其他残余捷径吸收了收益。
分叉增加了什么。 被强制照护的结果表明,在这个模型中,一次照护行为可能对孩子接下来的 48 个 tick 有影响,这与照护值得选择相一致;但成人的控制器在本设计中没有机制从孩子之后的存活中学到这一点。
与既有研究的关系。 关于合作的基于智能体的研究通常探索互惠或声誉等机制 [1,3];这里的贡献是方法性的,即把提供帮助的规则与产生帮助的决定区分开。这些结果既不证实也不反驳包容适合度理论 [2],该理论关乎进化而来的倾向,而不是一个短寿命模拟中的一生内选择。
10. 局限
- 是模型,不是人。 不能推断真实家庭或政策。居民的能量经济和照护规则是简化的。
- 狭窄的信息修复。 合法合同只覆盖照护路径;其他行为仍使用继承的捷径,能量可见性是一个建模假设。执行器用隐藏库存截断数量是事后发现的。
- 效应是总效应。 每个对比都把直接效应与下游的行为适应捆在一起;机制没有被分离。
- 时间跨度短。 480 个 tick(四个模型年);孩子没有长到成年(1,680 个 tick)。
- 两个主要假设未能确立。 偷窃结果不显著且区间很宽;没有检测到效应不是没有效应的证据。
- 分叉研究。 38 个种子;被强制的行动;成人多数吃得很好;描述性区间;至少有一例照护表现更差;不同分析使用的自助法规模不同。
- 被取代的解释。 P11 最初的漏斗和重复照护解释已被撤回。
- 证据的治理。 预注册是内部的(本地版本控制),没有公共注册;没有独立复现;分析脚本引用了未分发的模块;协议是在负责人指导下由一个 AI 编码助手起草的(措辞待负责人确认)。
11. 结论
在这个人工社会中,关闭自动分享家户食物的规则,会使学习型控制器下每个世界的儿童饿死数增加 1.425 例(图 1.3 显示从大约 2 上升到大约 3.4),而居民自己的照护只能部分补偿。一个简单的注意提示加上对未尝试行动的中性价值,增加了照护并降低了饿死;当照护路径被限制在合法可见的信息之内时,这些收益依然存在;然而,相对于更早的信息合同,增加的照护并没有明显改善存活。一次被强制的照护行为提高了所选孩子的短期存活。这些研究展示了表面上的社会结果在多大程度上可能是引擎的属性,以及如何检验这一点。它们没有表明同情、规范或亲属照护会涌现,也不说明任何关于人类的事情。
12. 数据可得性与可复现性
证据包 SC-P10-P12-Autonomous-Care 包含冻结的协议与报告、三个确认集的逐世界结果文件、冻结的分析输出、漏斗与反事实 CSV 文件、分析脚本和发布元数据(数据与文档采用 CC BY 4.0;脚本采用 MIT)。下载链接、SHA-256 校验值、许可与引用信息见下方的数据集面板。为本版,上文引用的所有主要和次要统计量都已用独立脚本由逐世界结果行重新计算(符号检验、自助法区间和 Holm 校正复现了冻结值;分叉研究中存活 tick 与疲劳的区间因自助法规模不同而略有差异,因此引用冻结值)。模拟引擎、依赖锁定文件、逐 tick 事件流和原始 git 历史不分发,因此无法由该包重新运行模拟;包内的分析脚本导入了未分发的模块。包内的文件和路径名称仍使用项目早期的名称“Emergentia”。发布状态:1.0.0 版已于 2026-11-12 开放公开下载。
SHING CIVITAS P10–P12 自主照护研究数据集
SHING CIVITAS P10-P12 Autonomous Care Dataset
三个连续的模拟社会实验:P10 关闭自动家庭分食后规则与经验认知的差异;P11 用照护线索与价值可见性定位照护断链;P12 在合法照护信息合同下复验,并做「一次照护 vs 一次休息」的配对研究者反事实。含冻结协议、已核验聚合统计、逐世界结果行、分析脚本与图表数据。
- 版本
- v1.0.0
- 创作者
- Martin Zhong
- 发布方
- SHING CIVITAS
- 发布日期
- 2026年11月12日
b9c86aa38d893ebb41f8b9690a2c21918ffb78845f6660c3da41a754869d5747下载后可校验:sha256sum SC-P10-P12-Autonomous-Care-v1.0.zip · PowerShell Get-FileHash SC-P10-P12-Autonomous-Care-v1.0.zip
数据、图件与文档采用 CC BY 4.0;analysis/ 脚本采用 MIT;模拟引擎不随包发布。许可全文见包内 LICENSES/,逐文件许可见 metadata/LICENSE_MAP.md。
Zhong, M. (2026). SHING CIVITAS P10-P12 Autonomous Care Dataset (Version 1.0.0) [Data set]. SHING CIVITAS. https://shingcivitas.com/
BibTeX
@dataset{zhong2026_p10p12autonomouscare,
  author    = {Zhong, Martin},
  title     = {SHING CIVITAS P10-P12 Autonomous Care Dataset},
  year      = {2026},
  version   = {1.0.0},
  publisher = {SHING CIVITAS},
  url       = {https://shingcivitas.com/}
}
条目类型 @dataset 需使用 biblatex;传统 BibTeX 会提示未知类型。机器可读的引用元数据见包内 CITATION.cff(CFF 1.2.0)。尚未分配 DOI。
- 由数据重新计算结果
- supported — aggregate statistics can be recomputed from data/ with any CSV/JSON tool or the statistical functions in analysis/支持——可用任何 CSV/JSON 工具或 analysis/ 中的统计函数,由 data/ 重新计算汇总统计。
- 复现已发表的统计分析
- partial — analysis/*.py document the frozen statistical rules but import private modules (civlab, scripts, p12_study) that are NOT distributed, so the pipeline cannot run end to end部分支持——analysis/*.py 记录了冻结的统计规则,但导入了未分发的私有模块(civlab、scripts、p12_study),因此分析流程无法端到端运行。
- 完整重跑模拟
- not supported — engine source, dependency lock, per-tick event streams, model version snapshot and API credentials are absent by design不支持——引擎源码、依赖锁定文件、逐 tick 事件流、模型版本快照和 API 凭据按设计均未包含。
包内:README.md(总览)、CITATION.cff、LICENSE 与 LICENSES/、metadata/LICENSE_MAP.md、metadata/CHECKSUMS.sha256。包内文件名仍沿用项目早期名称 “Emergentia”。
参考文献
以下外部文献已于 2026-11-12 对照出版社、期刊、会议论文集、DOI 或图书馆记录核验。它们仅支撑理论背景和研究方法,不构成对 SHING CIVITAS 实验结果的外部验证。
- 1Axelrod, R. (1984). The Evolution of Cooperation. Basic Books. https://search.worldcat.org/title/The-evolution-of-cooperation/oclc/10274775
- 2Hamilton, W. D. (1964). The genetical evolution of social behaviour. I & II. Journal of Theoretical Biology, 7(1), 1–16 and 17–52. https://doi.org/10.1016/0022-5193(64)90038-4 ; https://doi.org/10.1016/0022-5193(64)90039-6
- 3Nowak, M. A., & Sigmund, K. (1998). Evolution of indirect reciprocity by image scoring. Nature, 393, 573–577. https://doi.org/10.1038/31225
- 4Simon, H. A. (1955). A behavioral model of rational choice. The Quarterly Journal of Economics, 69(1), 99–118. https://doi.org/10.2307/1884852
- 5Holm, S. (1979). A simple sequentially rejective multiple test procedure. Scandinavian Journal of Statistics, 6(2), 65–70. https://www.jstor.org/stable/4615733
- 6Efron, B. (1979). Bootstrap methods: Another look at the jackknife. The Annals of Statistics, 7(1), 1–26. https://doi.org/10.1214/aos/1176344552
核验登记: 参见 附录 C · 文献核验登记,含各条来源链接、著录更正和核验边界。